-
メール
psf@china-jianan.com
-
電話
15057360160
-
住所
浙江省温州市永嘉県深北街道江楠大道1188号(カナンテクノロジー)
Zhejiang Canaan Technology Co., Ltd
高速打錠機の精密圧力下での高効率成形芸術
日付:2025-10-20読み:0
高速打錠機は現代工業における粉末材料の高効率成形を実現する核心設備として、その動作原理は精密機械設計と動的圧力制御技術を融合し、多段階協同作業を通じて毎分数千枚の高効率生産を実現した。この設備は主軸回転を動力源とし、上下パンチを駆動して立体レールシステムの中で正確な垂直運動を完成し、予圧と主圧の二段圧力システムを配合し、最終的に薬物粉末、化学原料または食品粒子を標準錠剤に圧縮する。
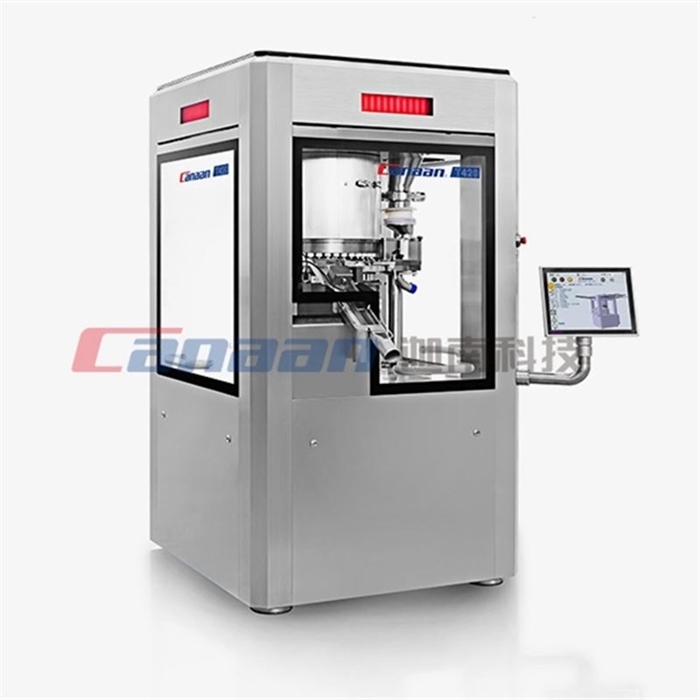
1.動力伝達と空間位置決めシステム:
高速打錠機本体は箱体式フレーム構造を採用し、4本の柱はボルトで上下の溶接箱体を接続し、剛性支持システムを形成した。主軸は周波数変換モータによって駆動され、ウォームホイール減速機を介して回転速度を25-77回転/分区間に安定させ、回転テーブルの回転の安定性を確保する。回転テーブルの節円上に均一に分布するパンチの組み合わせ(上下パンチロッドと中型穴を含む)は主軸と同期して回転し、その垂直位置は上下ガイドレールの曲面輪郭によって正確に制御される:上りガイドパンチの上昇はフィラーを完成させ、下りガイドレールはパンチの下降を強制して圧縮を実施し、三次元空間内の閉鎖運動軌跡を形成する。
2.二段圧力制御システム:
圧力印加過程は予圧と主圧の2段階に分けられる。パンチが予圧ホイール位置に回転すると、油圧システムは予圧ホイールを駆動して材料に初期圧力を加え、粒子間の空気を排除し、予備成形する。その後、パンチは主圧輪領域に入り、より高い圧力で最終圧縮を完了し、圧力値は油圧シリンダのソフト連結支持構造によってリアルタイムに調整することができる。この分級加圧設計は錠剤密度の均一性を保証するとともに、単段高圧による材料の反発や金型損失を回避する。
3.インテリジェント充填と品質制御システム:
材料充填システムは強制フィーダと定量ドクターを組み合わせ、羽根車攪拌により過剰充填を実現し、充填カムによりパンチ上昇量を制御し、余分な粉末を正確に除去する。シート重量調整機構は、下圧輪位置を変えてパンチ間隔を調整することにより、0.01 mm段の厚さ制御を実現した。現代設備はサーボモータ駆動とロードセルをより集積し、パンチの受力をリアルタイムで監視し、制御システムにフィードバックし、閉ループ品質保障システムを形成し、製品1枚当たりの重量差異が±1%以内に制御されることを確保する。